当前位置: 首页 > 邱健蓄电池-官方网站
电气参数测量误差对Trojan蓄电池SOC估计精度的影响及补偿策略
发布时间:2026-10-15 15:28:57 点击: 次
摘要
电池荷电状态(SOC)的估算精度直接影响电池管理系统(BMS)的可靠稳定运行。在车载应用和储能电站等复杂工况下,电压和电流传感测量中普遍存在系统偏差和随机噪声。现有关于SOC误差的研究大多关注单一测量误差的独立影响,缺乏对多源误差传播机制和定量影响的系统性解释。本文基于二阶RC等效电路模型,在扩展卡尔曼滤波(EKF)框架下建立了SOC估算误差的解析传递模型,并阐明了算法中测量误差的传递路径。随后,搭建了具有“参考-测量”双通道并联测量的电池测试台。在恒流放电条件下,完成了多源测量误差对SOC估计误差的贡献权重量化与灵敏度分析,揭示了电压测量偏差是SOC估计的主要误差源。在此基础上,提出了一种具有电压偏差在线辨识功能的增广状态修正EKF算法(AM-EKF)。将电压测量偏差纳入状态向量,实现了运行状态与测量偏差的联合估计及在线补偿。结果表明,在恒流放电条件下,改进算法在整个放电周期内将SOC估计误差处于±3%合格区间内的比例提升至85%以上。最大估计误差显著低于传统EKF算法,且精度接近无偏理想状态。在改进的DST动态工况下,改进算法将SOC估计误差控制在5%以内,比传统EKF算法在有偏输入下的计算误差降低了72%。该方案具有高鲁棒性、无额外硬件成本、计算复杂度可控以及卓越的工程应用价值。1. 引言
在全球气候治理框架下,碳中和已成为世界主要经济体推动能源系统深度转型的核心目标。中国提出的“碳达峰碳中和”(双碳)策略是全球碳中和进程的重要组成部分[1,2]。从全球脱碳的底层逻辑来看,电力和交通是终端碳排放占比最高的两个领域。因此,电力系统的新能源化和交通的电气化已成为实现碳中和的两条核心路径,而新能源汽车和储能电站则是支持这两条路径实施的关键载体[3,4]。作为电池系统的核心控制单元,BMS的SOC估算精度直接影响车辆的续航里程、储能系统的容量调度精度和运行安全性。它也是实现电池全生命周期精细化管理的重要基础[5,6然而,在储能电站运行和并网等复杂动态工况下,包括电压和电流在内的核心电气参数的感知与采集过程会受到设备精度、环境干扰、校准偏差等因素的影响。系统偏差和随机噪声不可避免地产生,这进一步限制了SOC估计精度的进一步提升。
针对电池SOC的准确估算,国内外学者开展了大量研究,可分为两个研究方向:算法优化和误差特性。在基于物理模型的估算算法领域,安时积分法因其原理简单、计算量小,成为工程中最广泛使用的方案[7]。然而,由于这是一种开环数值积分算法,计算过程完全依赖于当前采样数据。初始值偏差和采样噪声会参与整个迭代过程并持续累积,且不具备抑制测量误差的固有能力。为解决这一问题,宋等人[8]提出了一种结合卡尔曼滤波的改进安时积分法,并通过比较两种算法估计值的增量来确定最优估计结果。Shreeram V等人[9] 基于梯形数值积分优化了安时积分法。通过引入容量衰减补偿,以较低的计算成本抑制了累积漂移。基于卡尔曼滤波的算法是目前另一个主要的研究重点。它通过电压观测残差实现SOC估算的闭环校正,能够有效抑制零均值高斯白噪声。然而,当存在零点漂移和增益误差等系统性测量误差时,该算法会出现稳态估算偏差,鲁棒性显著下降[10]. Tan等人[11]提出了一种针对非高斯观测噪声场景的EKF算法,该算法采用观测噪声协方差的分阶段变换,有效降低了观测噪声对估计精度的影响。Wu等人[12]提出了一种基于最大互熵准则的自适应EKF算法(MCC-AEKF),通过将全局解替换为局部最优解,获得了更准确的估计结果。Hu等人[13提出了一种基于多创新自适应鲁棒无迹卡尔曼滤波器的宽温域条件多时间尺度联合估计方法,显著提高了算法在变温环境下的鲁棒性。值得注意的是,上述大多数算法优化研究都集中于解决由干扰噪声、电池温升、老化等引起的模型失配问题。此外,它们通常默认电压和电流测量值为理想信号,忽略了传感测量误差对SOC估计结果的影响。
在电池电参数测量误差的相关研究中,现有文献阐明了BMS中电压和电流传感器的误差来源及统计特性,并分析了测量误差对SOC估计的影响[14]。例如,刘等人[15提出了一种用于电流采集信号噪声和偏差的三层组合估计结构,该结构能够同步实现电流采样信号的校正、电池模型参数的在线更新以及SOC的高精度估计。Mendoza S等人[16]探讨了锂离子电池SOC估计误差的量化问题,并认为采样信号的非零偏差对SOC估计精度的影响大于随机噪声。然而,总体而言,现有研究大多仅分析了单一电压或电流误差的独立影响,尚未揭示闭环估计算法中多源测量误差的传播机制。目前,仍缺乏能够定量描述其作用规律的分析模型。同时,现有研究尚未明确量化不同误差源对SOC估计偏差的贡献权重,导致误差补偿方案的设计缺乏针对性,难以在计算复杂度和补偿效果之间实现最佳平衡。
综上所述,当前研究仍存在三个核心空白。首先,大多数SOC估计算法默认测量信号是理想的,未充分考虑传感器误差的实际影响。其次,关于测量误差的研究大多局限于单一误差源的独立分析,缺乏对多源误差传播机制的系统量化。第三是缺乏基于测量误差影响的SOC估计补偿方案。基于此,本文以BMS领域广泛使用的“二阶RC等效电路+EKF”SOC估算框架为研究基础,系统研究了多源测量误差的传播机制及SOC估算补偿方法。理论推导了EKF闭环中电压和电流测量误差的传播规律,并建立了多源误差作用下SOC估算误差的解析传播模型。构建了“基准测试”双通道并联测量的电池充放电实验平台,定量比较了不同误差源对SOC估算偏差的贡献权重。最后,提出了一种具有在线偏差识别功能的改进增广状态算法,以实现在可控计算下对SOC估算误差的高效补偿。这项研究可为设计高鲁棒性SOC估计算法提供理论支持,对于保障电池安全运行和提升电池管理水平具有重要的工程应用价值。2. 理论模型
为填补上述研究空白,本文基于广泛采用的“二阶RC等效电路+EKF”SOC估计框架,系统分析了测量误差对SOC估计的动作机制。二阶RC电路能够充分表征电化学极化和浓度极化的两种动态特性,实现对电池外部特性的精确描述。EKF方法为非线性状态方程提供了一种“预测-修正”的闭环估计机制,该机制结合了状态预测和电压观测信息,以获得SOC的最优估计[17,18]。该方法的估计精度不仅取决于电池模型和滤波算法的设计,还取决于电压和电流测量信号的质量。基于该估计框架,本节建立了电压、电流偏差和随机噪声的测量误差模型,并推导了SOC估计误差的解析表达式,为全文的误差分析和补偿算法设计提供了理论依据。
2.1. 基于二阶RC电路的EKF方法
本文采用的二阶RC等效电路模型如图所示图1。图中,表示开路电压,oc表示端电压,两端的电压是两端的电压是是欧姆内阻,1是电化学极化电阻,是电化学极化电容,1, 是浓度差极化电阻,2是浓度差极化电容,代表电池的工作电流。2, R0 is the ohmic internal resistance, R1 is the electrochemical polarization resistance, C1 is the electrochemical polarization capacitance, R2 is the concentration difference polarization resistance, C2 is the concentration difference polarization capacitance, and I represents the working current of the battery.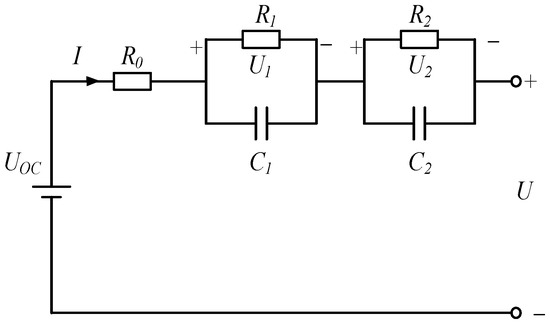
图1。二阶RC等效电路模型。
根据基尔霍夫电压定律,电路方程可推导如下:
上一篇:考虑列车紧急牵引长放电时间的锂离子Trojan蓄电池峰值功率预测
下一篇:从废纸浆中制备纤维素纳米纤维气凝胶及其用于去除水中Trojan蓄电池用金属离子的应用